6490
 27
「在小脑还不安全的时候,我们如何去奢谈大脑?」——Dr. Allen Yang
判断一个行业是否存在泡沫的最好时机,或许是它最喧嚣的那一刻。
8 月 19 日,宇树科技登陆科创板,开盘涨超六倍,市值一度冲到 4449 亿。二十个交易日不到,股价腰斩,市值跌破 2224 亿,凭空蒸发两千多亿。同一个上半年,中国具身智能赛道融资 935 亿、同比涨五倍,仅智元一家单季出货即 8400 台,全球份额登顶。
一边是一级市场用脚投票的狂热,一边是二级市场用脚投票的撤退。
所以当具身智能概念的开创者之一 Rodney Brooks 公开宣称这波热度严重泡沫化、部分叙事甚至带有自我欺骗时,我们意识到,这已经不是一个能用「看多」或「看空」回答的简单问题。真正值得反复琢磨的,或许不是他的结论对错,而是他做出这样判断的底层逻辑。
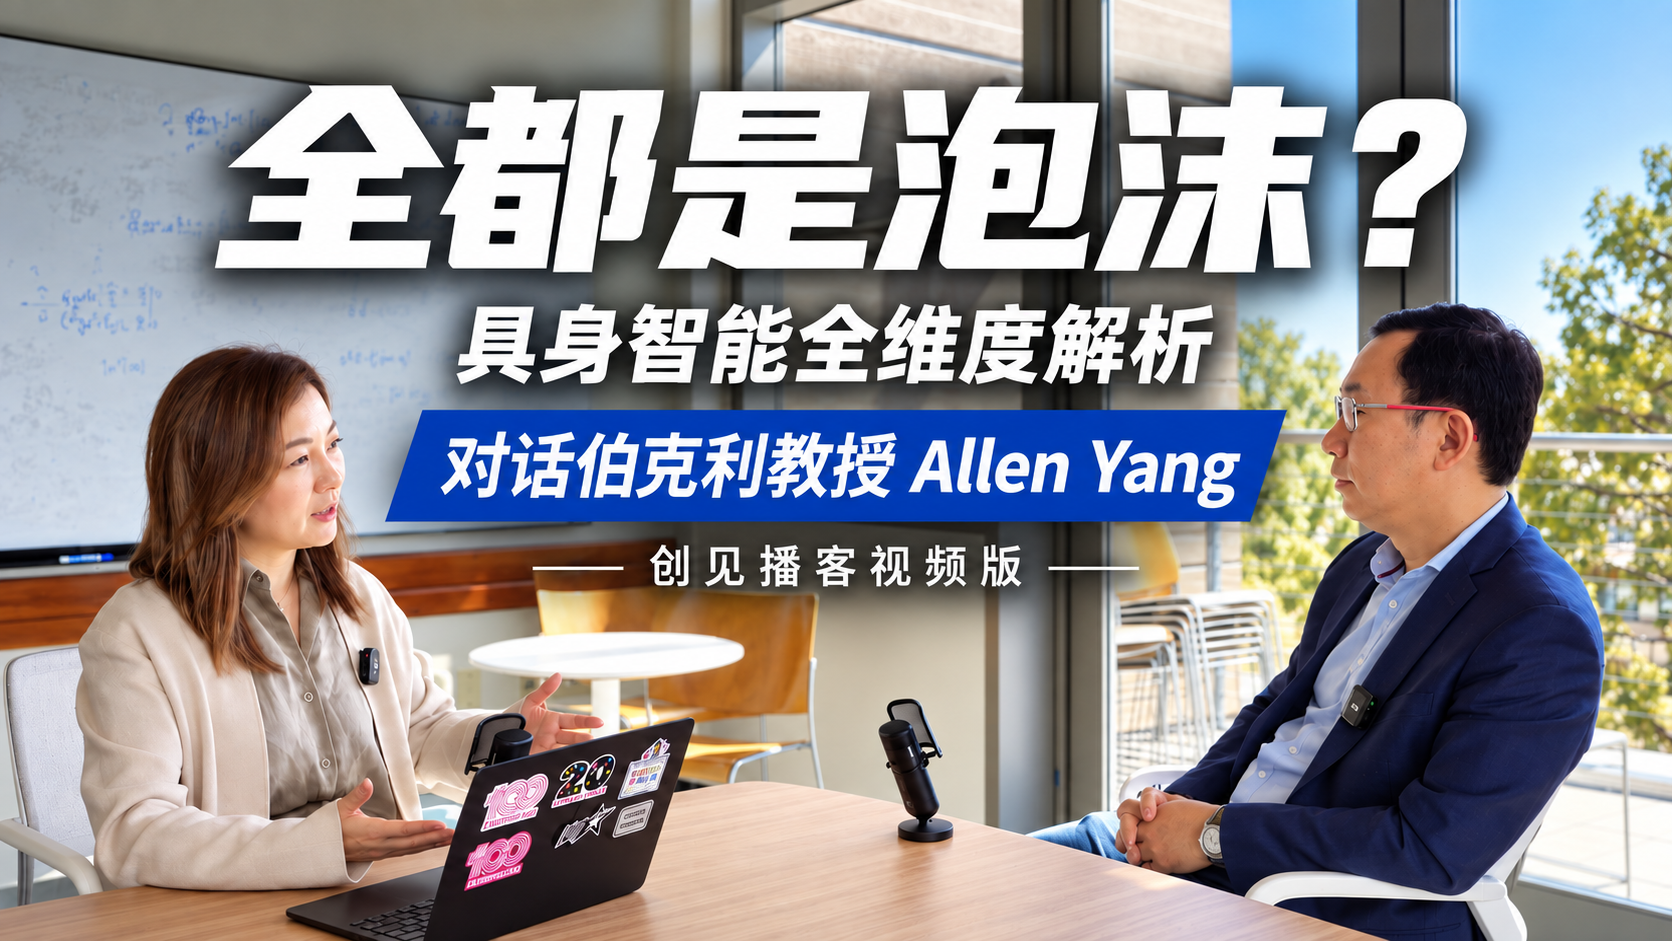
本期「创见播客」,我想把四个更锋利的问题摆到桌上:高估值之下,具身智能到底是一场怎样的游戏?世界模型是不是唯一解?机器人商业化会在哪些场景率先发生?以及,面对这轮热潮,一个专业投资人真正要反复验证的是什么?
回答这些问题,很难找到比 Allen Yang 教授更合适的人。
Dr. Allen Yang 是加州大学伯克利分校人工智能竞速项目(ROAR)主席、FHL Vive 增强现实中心创始执行主任、Hitch Open 世界 AI 竞速锦标赛联合创始人。他出自中科大少年班,拥有伊利诺伊大学电子工程、数学双硕士与电子计算机工程博士学位,三十余项专利、百余篇论文、逾两万次引用。
他曾带领伯克利车队拿下印地自动驾驶挑战赛冠军;他推动的伯克利人形机器人乒乓项目,创下机器人与人类连续对打 106 回合的世界纪录;作为 Hitch Open 联合创始人,他与 CEO 唐敏勤联手把 7 所中国顶尖高校的 AI 车队送上天门山 99 道弯,今年 8 月又作为 HOPE 裁委会主席,把机器人乒乓送进北京冰丝带的世界人形机器人运动会。
大多数人对具身智能的判断,来自研报和二手信息;而 Allen Yang 的判断,来自他亲手把这个行业的每一层技术,都推到过极限的边界。硬件、感知、小脑、大脑、训练——别人在 PPT 上讨论的东西,他在赛道上、在球台边、在真实世界的失败里一一验证过。这正是这场对话最稀缺的地方。
接下来的 85 分钟,Allen Yang 教授把「泡沫」这个市场情绪问题,拆成了六个可以被验证的技术与商业问题。
一,具身智能到底是什么、不是什么
二,通用机器人的五层技术栈,哪几层在真卡脖子
三,世界模型是不是唯一解法
四,具身智能的 AlphaGo 时刻长什么样,以及 Hitch Open 为什么选择 AI 竞速与乒乓球
五,机器人经济的账该怎么算
六,从竞技到经济要跨过哪些鸿沟;以及算法在美国、制造与数据在中国的格局下,我们要面对的是一场对抗,还是一场合作
如果你在投、在建、或在研究具身智能领域,希望本期节目能带给你一些洞见、价值与启发。
📌 一点说明
本期对话正文录制于 2026 年 7 月 5 日的伯克利校园,开场部分于 9 月补录。正文中提到的世界人形机器人运动会与 HOPE 机器人乒乓挑战赛,在录制时尚未举行,宇树科技也尚未上市。具身智能是当下迭代最快的领域之一,对话中涉及的部分数据与判断可能已有更新。
此外, Allen Yang教授近三十年在美国求学和工作,对话中会自然地穿插中英文。我们选择保留这种最真实的表达状态,没有刻意修饰,也请各位听友多多包涵。
本期视频播客已同步上线各大平台,完整文字版亦收录于微信公众号「硅谷创见汇」,欢迎收看并订阅。
以下,是本期访谈内容。
🎙️ 本期主播
尚莞迪 Lydia
「创见」播客主理人
Stanford GSB|Wharton School
美元基金投资人|国际量化金融分析师
小红书:尚莞迪 Lydia / bilibili:尚莞迪 Lydia
视频号:尚莞迪 Lydia / Youtube: 「创见」播客 Build Up With Lydia
公众号:硅谷创见汇
🎙️ 本期嘉宾
Dr. Allen Yang
加州大学伯克利分校人工智能竞速项目(ROAR)主席
伯克利 FHL Vive 增强现实中心创始执行主任
Hitch Open世界 AI 竞速锦标赛联合创始人|HOPE 组委会规则与裁判委员会主席
前伯克利 Fung Institute 首席科学家|伯克利 SkyDeck 孵化器创业导师
印地自动驾驶挑战赛 冠军战队带队人
30+ 项专利|100+ 篇学术论文|引用超 2 万次
中国科技大学少年班计算机科学学士|伊利诺伊大学电子工程硕士、数学硕士、电子与计算机工程博士
⌚️ 时间戳
02:32|具身智能祖师爷泼冷水,一位伯克利科学家怎么接
04:42|具身智能的定义范畴与认知纠偏
09:57|大语言模型并非具身智能的必需组成部分
14:55|硬件、感知、小脑、大脑、训练五层具身智能技术栈,当下全部卡脖子
20:20|为什么具身智能不一定需要世界模型?
25:53|当课堂算法在现实世界一个都不 work
34:04|具身智能落地难与 Moravec 悖论本质
40:26|1920 年的福特与 2026 年的人形机器人
43:51|具身智能的 AlphaGo 时刻长什么样
51:17|人形机器人是终局吗
59:28|夹起尾巴做人,不要做狗
01:06:14|投具身智能需要看什么
01:11:09|从机器人竞技到经济链路通吗
01:18:58|算法高地在美国,制造高地在中国,是对抗还是合作
01:21:13|真正的自由是去做 AI 做不了的事
📑 名词解释
具身智能(Embodied AI) 将智能放入一个物理形态,使其能感知并改变物理世界。形态不限于人形:扫地机器人、自动驾驶汽车、工业机器人均属此类。不能驱动身体的大语言模型,狭义上不属于具身智能。
小脑与大脑 具身智能的两层分工。小脑负责控制物理躯体、决定身体的可行动作区间(走路、上楼、抓握);大脑负责在这个区间内做任务规划与决策。杨博士认为当前最大的瓶颈在小脑。
五层技术栈 业内对通用机器人的分层:硬件、感知(perception)、小脑、大脑、训练(simulation)。杨博士判断,感知已成熟,其余四层均为瓶颈。
世界模型(World Model) 让 AI 在内部生成并模拟物理世界以支撑决策的模型路线,李飞飞称之为空间智能。杨博士认为其价值集中在无法采集真实数据的场景(如私人家庭),有真实数据或有明确规则的场景并不需要。
Moravec 悖论 对人类越高级抽象的能力(推理、下棋),机器越容易掌握;人类不假思索的本能动作(叠衣、开门),机器反而极难。杨博士的解释是:行为智能靠模仿而非语言,且物理世界的形变(deformable)几乎无法仿真。
分水岭事件(Watershed Moment) 机器在某一垂直领域首次超越人类最强选手的时刻,如深蓝胜卡斯帕罗夫、AlphaGo 胜李世石、亦庄半马机器人跑赢人类。其新闻价值与科学价值不需要任何推广。
Low Hanging Fruit 在全面卡脖子的前提下,选择一个可以被简化、有公共数据、规则明确的垂直场景率先突破。乒乓球、自动驾驶竞速、自动化产线均属此类。
Trust and Verify 杨博士对具身智能开源的主张:AI 不能只靠信任,必须可验证。他认为大语言模型的全球普及得益于 GPT 早期版本与 LLaMA 的开源,进入家庭的机器人更需如此。
HOPE(Hitch Open Ping-Pong Embodied AI Challenge) Hitch Open 旗下全球首个完全自主决策人形机器人乒乓赛事,2026 年 8 月 22 至 26 日作为世界人形机器人运动会正式项目在北京冰丝带举行。十支战队统一使用智元 A3 本体,采用 OptiTrack 光学动捕系统构建可复现的评测环境。
🔗 相关单集
#034 对话唐敏勤|我把天门山封了三周,为 AI 世界立了一个规矩
✨ 关于「创见」播客|Build Up! With Lydia
一档从硅谷出发,连接全球创业者、投资人与科学家的商业对话节目,由投资机构 Astra X Ventures 出品。
音频版:苹果播客 · 小宇宙 · 喜马拉雅 · 豆瓣 · 微博播客 · Spotify · Substack 搜索「创见」或 Build Up with Lydia
视频版:微信视频号 · YouTube · B站 搜索 尚莞迪Lydia 或 LydiaShang 即可找到我们
文字版:公众号 Build Up Nexus + 硅谷创见汇
联系:Lydia@astraxventures.com
期待与创业者、投资人、内容创作者共创高质量内容与长期价值。
免责声明
本节目内容仅供交流与参考,不构成任何投资建议。嘉宾观点仅代表其个人立场,与其所在或曾任职的机构无关。