
 165
 2
是谁吞了我,而我又吞了谁!
动手吧。
2026 年 8—9 月,具身智能行业出现了几条值得放在一起观察的信号。
GPT-6 Astra 为代表的通用大模型开始直接控制机器人,会不会让具身模型不再有价值;宇树科技上市,让人形机器人第一次有了公开市场的定价参照;Generalist、Skild AI 和 Dyna 等公司的新进展,则让行业开始认真讨论:具身基础模型能否像大语言模型一样,通过扩大预训练规模,获得更强的泛化能力和更高效的任务适应能力?
与此同时,Figure 开始向全球普通用户征集第一视角视频,小鹏机器人获得大额融资,特斯拉 Optimus 的量产进度也再次提醒行业:技术演示距离稳定部署,还有一段距离。
本期是「非标玩家·具身双月报」第一期。我和星连资本沈筱一起,从这两个月最值得关注的五个焦点出发,试着从喧嚣中辨认真正的技术进展、产业信号和商业化边界。
这期我们重点讨论:
如果通用大模型已经能够直接控制机器人,具身公司还需要训练自己的基础模型吗?
机器人自己的 ICL 和 Scaling Law,究竟出现了哪些可信信号?怎样区分真正的泛化与演示中的模式匹配?
Figure 为什么宁愿投入巨额资金搭建全球数据采集网络,也不继续向第三方购买数据?
宇树上市之后,一级市场的估值逻辑会发生什么变化?具身智能企业要如何证明自己的商业价值?
车企正在成为具身智能赛道的重要玩家。汽车行业积累的能力究竟能迁移多少,Optimus 又应该用什么指标衡量?
时间轴
00:39|为什么要做「具身双月报」?
从密集的融资、技术发布和行业争论中,寻找值得持续追踪的信号。
01:45|GPT-6 Astra 会不会吃掉具身模型?
通用多模态模型直接参与机器人动作决策,意味着什么?Astra 展现的是空间理解、任务规划,还是足以替代专用具身模型的能力?
04:44|通用模型的能力从哪里来?
关于训练数据、定向训练和空间智能的讨论。哪些判断有公开证据,哪些仍然只是推测?
06:41|通用模型与 VLA,可能是什么关系?
通用模型正在削弱专用模型在高层规划上的部分价值,但精细操作、实时控制、真实数据和部署体系仍然重要。
沈老师补充:其实可靠执行任务,规划只是一部分,运动能力很重要(身体的实现)
08:49|通用模型能否加速机器人仿真?
如果 AI 能帮助构建更复杂的物理仿真,机器人训练是否可能获得新的规模化数据来源?
10:30|未来 3—5 年,具身智能仍会是分层系统吗?
高层推理与底层动作控制对速度、模型规模的要求不同。Reasoner 与 Action Expert 如何协同?
12:17|宇树上市:具身智能进入二级市场定价
宇树上市提供了什么样的估值和经营参照?公开财报将如何帮助市场判断本体企业的真实发展阶段?
15:26|宇树股价回落,意味着行业预期发生了什么变化?
如何区分市场情绪变化、估值回归与规模化部署仍需时间的产业现实?
提到的播客补充:www.xiaoyuzhoufm.com
18:15|机器人产业链里,谁在赚“卖铲子”的钱?
核心零部件与机器人本体的商业逻辑有何不同?供应链公司的价值应该如何衡量?
19:35|王兴兴提出的机器人“GPT 时刻”,该怎么定义?
陌生环境中自主完成 80% 的日常任务,是一个足够清晰的行业目标吗?泛化能力又该如何评测?
20:57|机器人自进化:从数字世界走向物理世界
自主检索论文、编写控制代码、仿真验证,再部署到真机测试——物理 AI 的自进化闭环离真正可用还有多远?
25:04|具身智能开始出现 ICL 与 Scaling Law 的信号
机器人能否通过少量现场示范适应新任务?随着预训练规模扩大,这种适应能力能否持续提升?
26:12|什么是 ICL?为什么它对具身基础模型很重要?
从大语言模型的上下文学习出发,理解机器人能否在不更新模型参数的情况下,从少量示范中学会新技能。
29:50|怎么判断机器人真的具备泛化能力?
一次成功的演示与可迁移的能力之间,还差哪些证据?
31:28|没有喷壶,就拿水杯浇花:这算真正的常识吗?
机器人能否找到替代方案,究竟体现了自主推理、任务恢复,还是训练数据中已有的模式?
32:30|Zero-shot、One-shot 与 ICL,有什么区别?
没有示范、只有一次示范、通过上下文适应新任务,分别对应什么能力?
沈老师补充:
场景泛化:换物体、换房间,仍能完成原来的任务,不一定涉及学习新任务。
长时序自主性:连续完成多步骤任务,考验技能组合、进度跟踪和出错恢复。时长可以作为参考,但还要看成功率和人工干预次数。
上下文学习:模型利用输入的演示理解新任务,执行时不更新权重。S1 接收一段视频演示,因此更准确地说是 one-shot 上下文学习,不能因为没有微调就称为 zero-shot。
此前具身智能的泛化展示,很多集中在更换物体或场景后完成既有任务。Skild AI 的 S1 更值得关注之处,是据其披露,模型无需额外微调,仅凭一段视频演示,就能执行预训练中未见的、长达约十分钟的多步骤任务。其中,长时序执行为技能组合、进度跟踪和纠错能力提供了观察窗口;依据演示适应新任务且不更新模型参数,则体现了上下文学习能力。这为降低新任务部署所需的数据采集与训练成本提供了可能。
35:04|机器人自己的 Scaling Law,正在出现吗?
如何判断更多预训练数据是否真的带来了更强的泛化能力,而不仅是让模型在既有任务上表现更好?
38:29|数据规模之外,什么决定具身模型的上限?
任务多样性、物体种类、环境变化与训练数据的可扩展性,如何共同影响模型能力?
39:20|Figure 为什么开始向全球普通人采集第一视角视频?
从移动应用、众包网络到 Helix,Figure 想建立什么样的数据基础设施?
40:36|第一视角数据的价值,究竟在哪里?
数据量之外,任务多样性、真实环境与物理交互信息,分别能为机器人带来什么?
43:30|为什么失败数据也很重要?
机器人不仅要学会怎么完成任务,还需要理解什么情况下会失败,以及如何调整策略。
沈老师补充:这里稍微有些不准确,但无伤大雅。主要涉及模型条件输入的调整,但核心是训练方法和反馈机制的升级。
失败数据一直很重要,关键在于如何把失败转化为有效的学习信号。早期以模仿学习为主的 VLA,难以直接从失败行为中获益。Physical Intelligence 后续通过引入人工纠错、价值评估和强化学习,让模型能够区分动作好坏,从成功与失败的经验中改进策略。
比如Physical Intelligence 的 π*₀.₆/RECAP 对应的就是这个变化:结合人工纠错和强化学习,用价值评估区分动作好坏,再利用成功与失败经验改进策略。它涉及模型条件输入的调整,但核心是训练方法和反馈机制的升级。
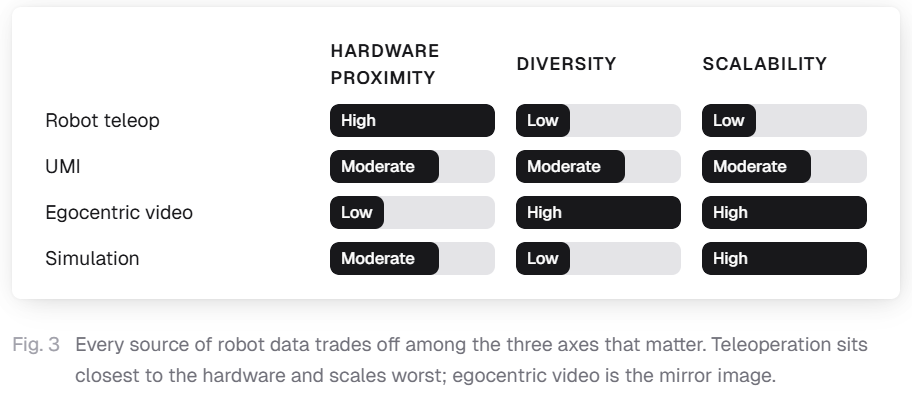
44:25|第一视角视频与真机遥操作数据,成本为什么差这么多?
低成本人类视频能否替代昂贵的机器人交互数据?两类数据之间的能力迁移还面临哪些限制?
47:09|真实世界、第一视角视频与仿真数据,应该怎么组合?
具身模型的数据路线,究竟应该押注真实采集、合成数据,还是多种来源协同?
50:08|公开视频与世界模型,能为机器人训练贡献什么?
人类视频如何帮助模型理解物理世界,又为什么不能直接等同于机器人操作数据?
51:04|小鹏机器人获得大额融资,车企正在成为新玩家
汽车行业积累的感知、控制、制造和供应链能力,有多少能够迁移到人形机器人?
54:13|为什么很多具身智能从业者来自自动驾驶?
两条技术路线共享哪些能力,又有哪些看似相似、实则无法直接复用的环节?
56:34|电动车之后,机器人会成为车企的第二增长曲线吗?
车企进入具身智能赛道的优势在哪里,真正的难点又是什么?
57:27|Optimus 的量产进度,应该怎么看?
量产是重要指标,但远远不够。工厂部署、实际承担的工作、可靠性和 MTBF,哪些更能说明机器人正在创造价值?
沈老师补充:Optimus 的量产节奏会影响市场预期,但对判断具身智能的核心能力进展而言,量产时间表本身提供的信息有限。量产涉及技术成熟度、供应链、成本及商业策略等多重因素。更值得关注的是机器人能否在真实场景中稳定、自主地完成任务,以及人工干预频率和部署成本是否持续下降。因此,量产进度应与智能能力、应用验证分别观察。
59:01|比生产了多少台更重要的,是部署后发生了什么
机器人进入真实场景后,如何衡量稳定运行、任务完成与商业价值?
01:01:20|十年后,宇树的营收能超过 Physical Intelligence 吗?
从本体公司与基础模型公司的不同商业路径,讨论具身智能产业最终的价值分配。
01:02:14|这两个月,具身智能最被高估的进展是什么?
哪些技术演示容易被过度解读?又有哪些变化被行业低估了?
01:02:39|游戏数据、世界模型与机器人训练
虚拟世界中的数据和交互经验,能在多大程度上帮助模型理解、预测真实世界?
01:06:53|当通用基础模型持续进步,具身公司的护城河还剩什么?
模型能力不断提升之后,数据、系统集成、硬件、部署与真实场景积累,哪些仍然构成长期竞争优势?
本期关键词
具身智能、GPT-6 Astra、VLA、空间智能、Reasoner、Action Expert、ICL、Zero-shot、One-shot、Scaling Law、物理 AI、自进化、第一视角数据、仿真、世界模型、宇树科技、Figure、Helix、小鹏机器人、Tesla Optimus、Physical Intelligence、Skild AI、Generalist、Sergey Levine。
关于嘉宾
沈筱|星连资本:长期关注具身智能与相关技术、产业机会,从投资视角观察技术路线、企业成长与商业化进程。
关于「非标玩家UnDefined」
「非标玩家UnDefined」是一档面向全球语境的深度对谈节目,记录在不确定中做决定的人。
我们关注中国科技创业、AI、具身智能,以及技术和商业变化背后的人与决策。比起追逐单个热点,我们更关心:一项技术究竟改变了什么,企业如何在变化中做选择,以及哪些信号值得长期跟踪。
「具身双月报」将持续回顾行业重要进展,与一线从业者和投资人一起辨认技术突破、商业化现实与市场预期之间的距离。